自走式モジュラートランスポーター(SPMT)は主に、パワーパックユニット(PPU)、電気、制御、油圧システムを備えたさまざまな仕様のモジュールで構成されています。 PPU には、ディーゼル エンジン、油圧ポンプ アセンブリ、燃料タンク、コントロール パネルなどのコンポーネントが収容されています。エンジンは油圧ポンプを駆動して油圧力を生成し、その油圧で各車軸の油圧モーターを駆動し (各駆動輪は 60 kN の駆動力を提供します)、車両を推進します。さらに、PPU は、プラットフォームの昇降、車軸ステアリング、および車両全体の制御に油圧動力を供給します。 PPU とトランスポーターの構成を図に示します (例として 6 軸、2 ファイルのセットアップを使用)。
幅の広い荷物を輸送するために、トランスポーターを横に連結して 3 つ以上のファイルからなるユニットを形成できます。非常に長い負荷の場合は、縦方向に結合してさまざまな数のアクスル モジュールを作成できます。結合が大きいと、負荷容量が高くなります。プラットフォームは 1,500 mm ± 350 mm の持ち上げ範囲をサポートし、荷物の持ち上げと位置決めを容易にします。個々の輸送ユニットは、制御システムをリンクすることで一斉に (同期して) 動作することができ、個々の車輪軸は +100 度から -130 度の範囲内で独立して回転できます。指定された回転中心の周りで車軸を特定の角度に回転させることにより、車両アセンブリ全体が任意の方向に直線移動し、その場で 360 度回転することができます。
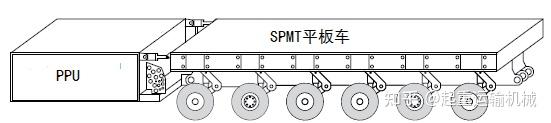
PPU および SPMT トランスポーターの概略図
SPMT を使用した大型モジュールの位置決めと設置の実現可能性
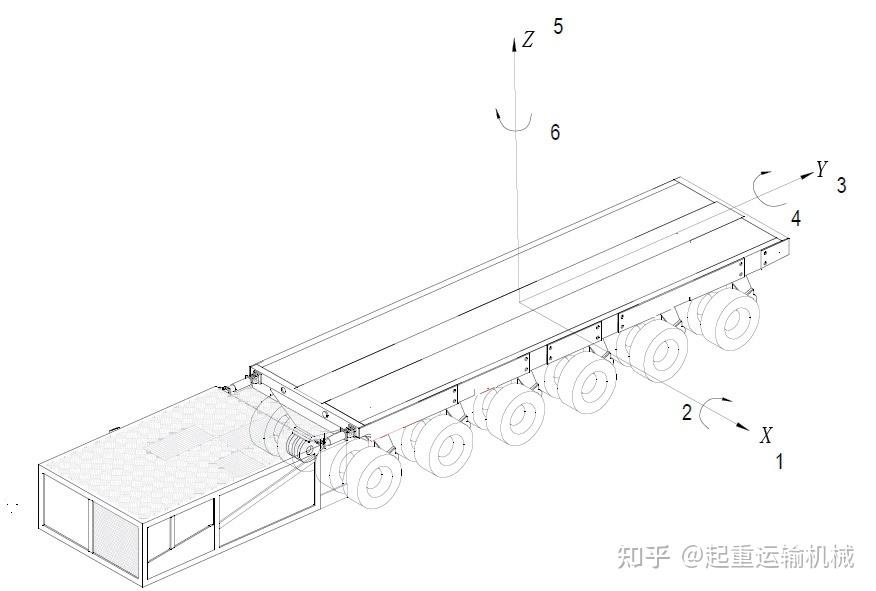
図に示すように (例として 6 軸、2 ファイル構成を使用)、SPMT ユニットは 6 自由度の動作が可能です。X 軸に沿った並進 (DOF 1)、Y 軸に沿った並進 (DOF 3)、および Z 軸に沿った垂直昇降 (DOF 5) です。また、X 軸を中心としたピッチング (DOF 2)、Y 軸に沿ったローリング (DOF 4)、Z 軸を中心とした定位置回転 (DOF 6) も実行できます。
2、4、5 自由度: 動作原理と制御原理
上図に示すように、SPMT サポート システムを介して 2、4、5 自由度を実現でき、マン マシン インターフェイスを通じて正確な動作制御が可能になります。 SPMT サポート システムの油圧回路は、両側の二重ラインで構成され、1 つは遠位 (前) 端に供給され、もう 1 つは近位 (後) 端に供給されます。この構成では、両側に合計 4 つの独立したサポート ラインが提供されます。各ラインは特定のサポート ゾーンに接続し、図 2 に示す XY 平面内に 4 つの独立したサポート エリアを確立します。
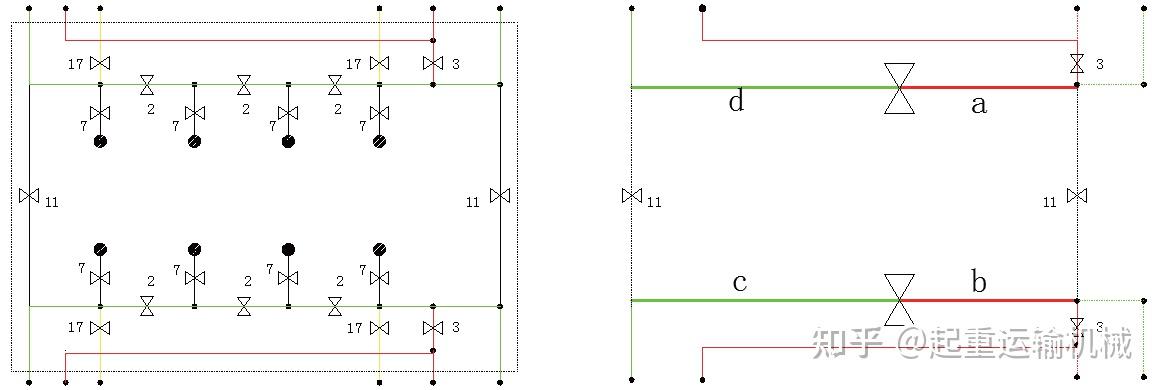
図に示すように、バルブ本体 2、3、11、17 を構成することにより、SPMT アセンブリを 4 つの独立したサポート ゾーン (a、b、c、d) に分割できます。各ゾーンは独立して制御できますが、アセンブリ全体をマンマシンインターフェイス経由で管理することもでき、5 自由度の昇降操作が可能になります。サポート ゾーン a と b、およびサポート ゾーン c と d をリンクすることにより、SPMT アセンブリは Y 軸に沿って前方ゾーンと後方ゾーンに分割されます。これらのゾーンのリフティングを調整することで、縦方向の 2 自由度のピッチング操作が可能になります。同様に、サポート ゾーン a と d、および b と c をリンクすると、アセンブリは X 軸に沿って左右のゾーンに分割されます。これらのゾーンの揚力を調整することで、4 自由度の横方向ローリング動作が可能になります。
SPMT サポート システムの上昇速度は、実際の要件に基づいて 2 段階で調整できます。第 1 段階は制御システム (0% ~ 100% で調整可能) によって設定され、第 2 段階はポテンショメータ (0 ~ 100 で調整可能) を使用して調整されます。理論的には、昇降速度は微小レベルまで調整可能です。
要約すると、SPMT は、そのサポート システムを通じて、図 2 に示す 2、4、および 5 自由度にわたる微小な昇降動作と、ピッチングおよびローリング動作を可能にします。
1、3、6 自由度の動作と制御の原則
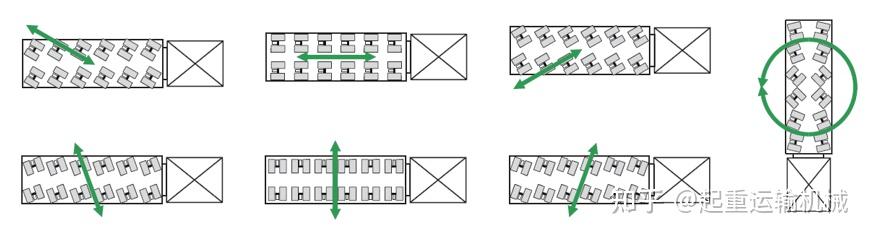
自由度 (1、3、および 6) は、SPMT のステアリングおよび駆動システムによって実現されます。この図は SPMT のステアリング モードの一部を示しており、XY 平面内の任意の方向への移動と、その平面内の任意の点の周囲で任意の角度でのステアリングを可能にします。駆動輪はプラットフォームの幾何学的中心の周りに対称的に配置されており、推進力はホイールエンドの油圧モーターによって提供されます。システムは、動作中の衝撃と振動を最小限に抑えるように設計されています。走行速度に応じて「ノーマルモード」と「クリープモード」の2つの動作モードを用意しています。通常モードでは、オペレーターはスロットルを介してエンジン速度を制御し、油圧ポンプの出力圧力と流量を調整し、それによって油圧モーターの速度を制御します。クリープ モードでは、特定のシステム入力設定が可能になり、自動で一定の速度での移動が可能になります。理論的には、クリープ速度は無限に遅くなる可能性があります。
上記の分析に基づいて、SPMT のサポート、ステアリング、および駆動システムは、理論的には各自由度で無限小の移動速度で、あらゆる自由度にわたる移動を可能にします。 XY 平面内で複数のユニットを任意に組み合わせる機能と組み合わせることで、大規模で重量のあるモジュール式コンポーネントの設置と位置決めが可能になります。
SPMT測位精度検証実験
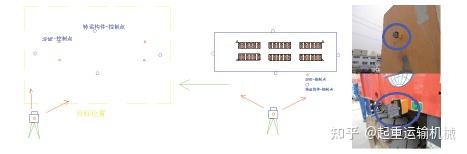
この検証実験は、6 軸 SPMT を使用して水平なコンクリート表面上で実施され、専門スタッフが確立された手順に従って操作しました。測定セットアップには高精度トータルステーションシステムと自動検査ソフトウェア「デジタルドック」を活用しました。トータル ステーションは、0.5 秒の角度精度と 0.5 mm + 1 mm/ppm の測距精度を備え、複数のユニットを同期して同時に測定および追跡できるコンピューティング システムを備えていました。
SPMT にコンポーネントがロードされた後、初期の地上基準点が確立され、コンポーネント上のターゲット測定点の座標がこれらの基準点に基づいて計算されました。次に、SPMT は基準位置から離れ、所定の経路に沿って戻り、元の基準位置に再配置されます。再配置時に、コンポーネントの左側と右側の両方の測定点の座標が測定されました。次に、これらが初期座標と比較されて、SPMT の位置精度が決定されました。
実験手順の説明
ステップ 1: トータル ステーションと対応する治具を使用して、地上に最初の基準点を確立します。この基準点を基に対象物(部品)の座標を算出し、測定マーカを貼り付けながら高速・高精度(精度1mm以上)の杭打ちを行います。
ステップ 2: 通常運転モードで最初の基準点を出発した後、SPMT は設置シナリオをシミュレートし、基準点に戻ります。約20メートル以内に近づくと、軌道追跡の準備が始まります。
ステップ 3: 車両が最初の基準点から 20 ~ 10 メートルの範囲内を移動すると、360 度の追跡プリズムが移動経路を監視するために使用されます。コンポーネントの移動中、4 つの自動トータル ステーションがリアルタイムでプリズムを追跡してデータ フィードバックを提供し、そのデータに基づいたリアルタイムの軌道修正が可能になります。
ステップ 4: 軌道修正後、車両は「微動」モードに切り替わります。ターゲットエリアから 30 mm 以内のゾーンに入ると、視覚的な基準点を使用して迅速な調整が行われます。これらのポイントは直感的で便利なインターフェイスを提供し、SPMT オペレーターが迅速かつ直接調整を行うことができます。
ステップ 5: 姿勢フィードバックを提供するトータル ステーションを使用して高精度検査を実行します。 SPMT はこのフィードバックに基づいて位置を調整し、最終的な正確な配置状態を確認します。配置後、実験結果の分析のために検査ポイントからの位置データが記録されます。
上記の実験分析に基づいて、SPMT は通常動作 (非インチング モード) で直線移動を 10 メートル以内に修正でき、SPMT の正確な位置決め (インチング モード) の精度は 2 mm 以内に達します。
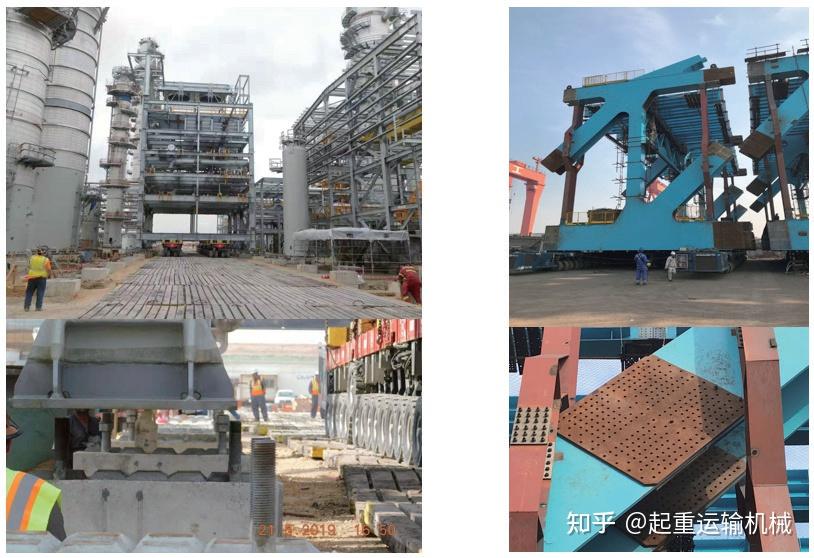
SPMT のサポート、ステアリング、および駆動システムの機能分析により、大規模で重いモジュール式コンポーネントの取り付けおよび位置決め操作を実行できることが実証されました。測位精度については、トータルステーション計測システムを用いた実験と実際のプロジェクト運用を実施し、測位精度が2mm以内に収まることを確認しました。これらの発見は、大型のモジュール式コンポーネントの設置と位置決めに関する重要な指針を提供します。
東洋車両の SPMT ソリューション
上記の分析は、SPMT が、大きくて重いモジュール式コンポーネントの取り付けに必要な多方向の移動、持ち上げ、水平調整、および正確な位置決めを提供できることを示しています。これらの機能に基づいて、Oriental Vehicles は、要求の厳しい重量物の輸送および設置プロジェクト向けに、幅広い SPMT およびモジュラー輸送ソリューションを提供しています。
の5軸自走式モジュラートランスポーターは、大型の重工業用機器を輸送するために設計されたコンパクトな SPMT ソリューションです。自走式操作、油圧サスペンション、正確なステアリングにより、要求の厳しい作業環境でも柔軟な動きと位置決めが可能になります。モジュール構成は、さまざまな貨物の寸法やプロジェクトの要件にも適応できます。
大規模で高負荷のアプリケーションの場合、SPMT トレーラーは、油圧サスペンションとステアリング システムを備えた大容量モジュール式輸送プラットフォームを提供します。モジュラー構造により、貨物の重量と寸法に応じてさまざまな車軸構成を組み合わせることができるため、大型の産業機器やインフラストラクチャーのプロジェクトに適しています。

の橋梁輸送用自走式モジュラートランスポーターは、重い橋梁やその他の大型インフラコンポーネントの輸送と位置決めのために特別に設計されています。自走式油圧システムとモジュール構成により、複雑な建設現場や重量物を持ち上げたり、位置決めしたりする作業に必要な機動性を実現します。

より高い輸送能力が必要なプロジェクトの場合、300–400T 自走式モジュラートランスポーター超重量貨物向けの頑丈なソリューションを提供します。設定可能なアクスルラインと自走式操作により、さまざまな負荷要件やプロジェクト条件に適応できます。
これらの SPMT ソリューションは、モジュール式搬送テクノロジーが従来の重量物搬送を超えて、大型モジュール式コンポーネントの位置決めと設置をサポートする方法を実証します。貨物の重量、寸法、重心、現場条件、必要な位置決め精度に応じて、適切な SPMT 構成を選択またはカスタマイズできます。

オリエンタル車両について
Oriental Vehicles International Co., Limited は、セミトレーラー、キャリア、特殊輸送機器の専門メーカーです。 2002 年に設立された同社は、車両の研究開発および製造において 20 年以上の経験があります。生産施設の面積は約 300,000 平方メートルで、そのうち特殊車両生産ラインと専用検査装置を備えた 80,000 平方メートルの生産エリアが含まれます。
Oriental Vehicles は、顧客の要件に応じてカスタマイズされたセミトレーラーおよび重量物輸送ソリューションを提供します。大型で重量のある規格外貨物については、設計から製造まで一貫したサービスを提供しており、積載量は30トンから1,200トンまでカスタマイズ可能です。その製品は 20 か国以上に輸出されており、建設、物流、鉱業、電力、その他の特殊産業で使用されています。
特大のモジュール式コンポーネント、重工業用機器、橋梁構造、またはその他の超重量貨物を含むプロジェクトの場合、Oriental Vehicles は、特定のプロジェクト要件に従って適切な SPMT またはモジュール式輸送ソリューションを開発できます。
重量物輸送、モジュール式設置、SPMT プロジェクトについては、Oriental Vehicles にお問い合わせください。
関連記事:自走式交通機関は何が違うのでしょうか?
重機にとって自走式輸送が適しているのはどのような場合ですか?
続きを読む :モジュール式トレーラーで輸送される重機は何ですか?
自走式交通機関は従来のモジュール式交通機関とどう違うのですか?